Феррозондовый магнитометр с тестовым алгоритмом функционирования
Системы и приборы контроля, диагностики и мониторинга
ФЕРРОЗОНДОВЫЙ МАГНИТОМЕТР С ТЕСТОВЫМ
АЛГОРИТМОМ ФУНКЦИОНИРОВАНИЯ
Разработчики: д.т.н. Брякин И.В.;
д.т.н. Денисов Г.С.
Цель разработки.
Измерения магнитных полей при проведении геофизических и космических исследований, разведке полезных ископаемых.
Краткое описание разработки.
В настоящее время существует целый ряд конкретных практических задач прикладной геофизики, решение которых требует надежного и точного измерения характеристик геомагнитного поля.
Для этих целей разработан феррозондовый магнитометр (ФМ) с новым тестовым алгоритмом функционирования, обеспечивающим свойство инвариантности результатов измерения к изменениям коэффициентов преобразования измерительных каналов ФМ.
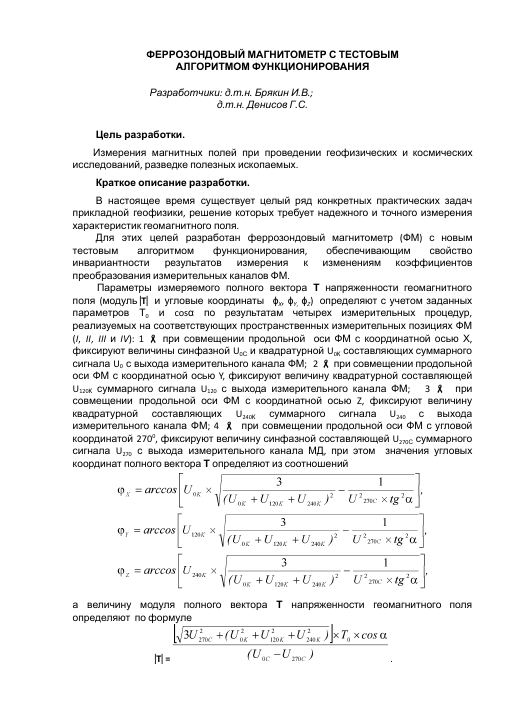
Параметры измеряемого полного вектора Т напряженности геомагнитного поля (модуль⎟T⎜ и угловые координаты ϕX, ϕY, ϕZ) определяют с учетом заданных параметров Т0 и cosα по результатам четырех измерительных процедур, реализуемых на соответствующих пространственных измерительных позициях ФМ (I, II, III и IV): 1 при совмещении продольной оси ФМ с координатной осью Х, фиксируют величины синфазной U0С и квадратурной U0К составляющих суммарного сигнала U0 с выхода измерительного канала ФМ; 2 при совмещении продольной оси ФМ с координатной осью Y, фиксируют величину квадратурной составляющей U120К суммарного сигнала U120 с выхода измерительного канала ФМ; 3 при совмещении продольной оси ФМ с координатной осью Z, фиксируют величину квадратурной составляющих U240К суммарного сигнала U240 с выхода измерительного канала ФМ; 4 при совмещении продольной оси ФМ с угловой координатой 2700, фиксируют величину синфазной составляющей U270С суммарного сигнала U270 с выхода измерительного канала МД, при этом значения угловых координат полного вектора Т определяют из соотношений
а величину модуля полного вектора Т напряженности геомагнитного поля определяют по формуле
⎟T⎜= .
Измерительный алгоритм реализуется посредством, специально разработанного варианта ФМ с тестовым алгоритмом функционирования.
Структурная блок-схема ФМ с тестовым алгоритмом функционирования:
ФМ выполнен с возможностью равномерного пространственного перемещения через четыре фиксированных положения, образующих измерительные позиции ФМ и совпадающих с географической (астрономической) системой координат ХG, YG, ZG и координатной осью Θ. Перемещение ФМ с одной измерительной позиции на другую осуществляется поворотным устройством на базе шагового двигателя 11 с фиксированной угловой частотой ω. С помощью блока 8 фиксируются моменты прохождения компонентным ФМ координатных осей ХG, YG, ZG, Θ и осуществляется необходимая синхронизация и управление режимами работы всех основных функциональных узлов магнитометра.
Весь измерительный процесс реализуется одним ФМ путем его равномерного вращения с угловой скоростью ω под углом α вокруг оси Ω с угловыми координатами αХ=αY=αZ=α=arctg(√2), а сами векторные измерения осуществляются при одновременном воздействии измеряемого магнитного поля Т и направленного вдоль оси вращения Ω вспомогательного переменного магнитного поля Т0 с угловой частотой ω0=ω,, синхронизированной соответствующим образом блоком 8.
Текущая информация о результатах измерения четырех измерительных тактов последовательно, в цифровом виде с выходов АЦП 5.1 и 5.2 через мультиплексор 9, вводится в вычислительный блок 10, который, реализуя измерительные алгоритмы, определяет требуемые параметры магнитного поля Т в виде конкретных числовых значений.
Область применения разработки.
Рассматриваемый магнитометр предназначен для измерения трех ортогональных компонент слабого магнитного поля, жестко связанных с осями платформы, на которой он установлен. При заранее известной ориентации осей платформы с помощью магнитометра определяется вектор исследуемого поля, если же ориентация осей неизвестна, то данные измерений достаточны для оценки скалярной величины поля. Данный тип магнитометра в сочетании с отдельными видами ФМ обладает высокой надежностью, устойчивостью к помехам и незначительным энергопотреблением, сравнительно малым весом и габаритами.
По существу, данный ФМ является прецизионным нуль-индикатором, с помощью которого можно с высокой точностью измерять компоненты геомагнитного поля; проводить работы, связанные с геофизическими исследованиями и с определением магнитной девиации, создаваемой различными подвижными объектами; обеспечивать эффективную работу различных следящих навигационных систем, осуществляющих соответствующую ориентацию тех или иных объектов по геомагнитному полю.
Технические характеристики разработки.
Чувствительность по полю, А/м 10-8
Напряжение питания, В ±15
Потребляемая мощность, Вт не более 0,1
Габаритные размеры:
- блок датчика, мм 500×20
- измерительный блок, мм 100×25×10
Масса комплекта, кг 0,4
Возможные потребители разработки.
Научно-производственные объединения, осуществляющие геологоразведочные работы, связанные с поиском и разведкой месторождений полезных ископаемых; научные организации и ведомства, связанные с разработкой и эксплуатацией систем навигации.
Коммерческое предложение потребителям.
Планируется выполненную разработку, а так же все права на нее предложить основным производителям аналогичного оборудования и организациям, занимающимся его распространением или эксплуатацией. В долевом участии с приобретателем этой разработки организовать и курировать производство и эксплуатацию на объектах потенциальных потребителей.
Общий вид макета ФМ с тестовым алгоритмом функционирования:
- Разработка запатентована.
Патент на изобретение №2624597 РФ.
Патентообладатель: КРСУ.
Авторы: д.т.н. Брякин И.В.;д.т.н. Денисов Г.С.
Контактная информация
Г. Бишкек, пр.Чуй 265
Телефон: (0312) 64-19-58
E-mail: bivas2006@yandex.ru
Скачать документ · PDF · 70 KB
Вернуться в каталог